Mein eigener Flight-Controller: Was ich beim Platinen-Design gelernt habe
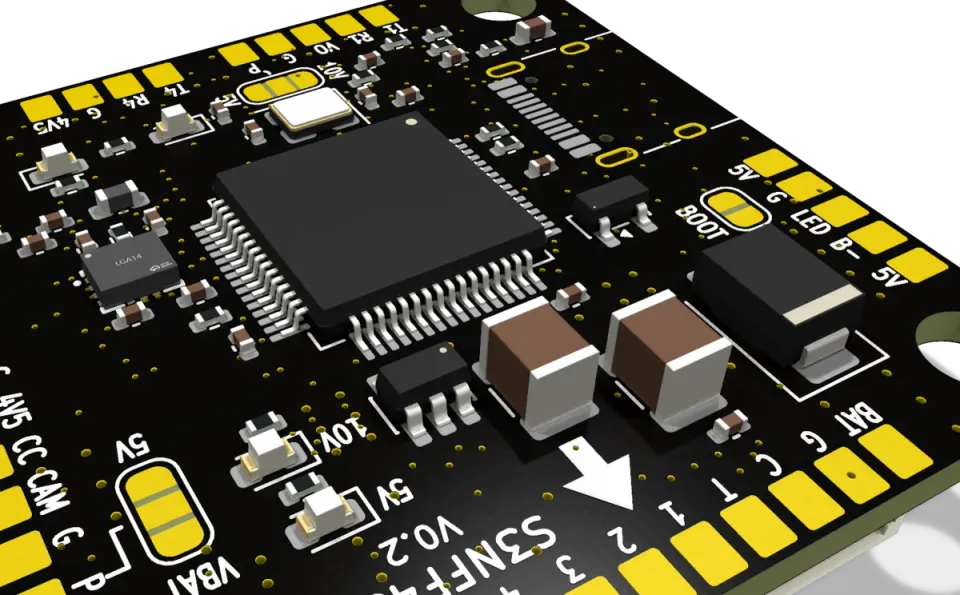
Wer mich ein bisschen kennt, weiß: Wenn mich ein Hobby packt, dann so richtig. 😅 Ein 6S-FPV-Copter ist gerade im Bau – und irgendwann stand ich vor der Frage, welchen Flight-Controller ich da reinsetze. Die Auswahl ist riesig, die Dinger kosten nicht die Welt und funktionieren.
Und trotzdem hat mich ein Gedanke nicht mehr losgelassen: Was passiert auf dieser kleinen Platine eigentlich genau?
Tja. Also habe ich angefangen, meinen eigenen zu entwickeln. Er heißt S3NFF435, und Version 0.2 ist fertig geroutet. In diesem Beitrag erzähle ich dir, wie es dazu kam, welche Entscheidungen ich treffen musste und was mich unterwegs überrascht hat.
Was macht so ein Flight-Controller überhaupt?
Kurze Erklärung, versprochen.
Der Flight-Controller (kurz FC) ist das Gehirn des Copters – und sein Gleichgewichtssinn. Ein Gyroskop misst tausende Male pro Sekunde, wie sich der Copter dreht. Der Prozessor rechnet daraus, wie schnell jeder einzelne Motor laufen muss, damit der Copter genau das macht, was du mit den Sticks willst. Dazu kommen Empfänger, Videosender, GPS, Akkuspannung, Strom – alles läuft auf dieser Platine zusammen.
Und das Ganze auf 30,5 × 30,5 Millimetern. Das ist der übliche Stack-Standard, damit der FC mit den gängigen Motorreglern zusammenpasst.
Warum nicht einfach einen kaufen?
Ehrlich gesagt: Günstiger wird's nicht. Dazu weiter unten mehr. 😄
Mir ging es um zwei Dinge:
- Verstehen. Ich komme aus der Elektrotechnik, habe aber lange keine Platine mehr von Grund auf entworfen. Das wollte ich wieder lernen – an einem Projekt, das mich wirklich interessiert.
- Genau das, was ich will. Zum Beispiel einen richtig großen Speicher für die Blackbox-Aufzeichnung, alle Lötpunkte gut erreichbar auf der Oberseite und eine Platine, die sowohl mit Betaflight als auch mit INAV läuft.
Die großen Entscheidungen
Bevor die erste Leiterbahn gezogen ist, fallen die wichtigsten Entscheidungen. Hier die, die mich am meisten beschäftigt haben:
Welcher Prozessor?
Am Ende wurde es der AT32F435 mit 288 MHz und 1 MB Flash. Warum nicht der altbewährte STM32F405? Weil Betaflight den AT32F435 für neue, günstige Boards inzwischen ausdrücklich empfiehlt und INAV ihn ebenfalls unterstützt. Andere Kandidaten, die Betaflight noch lieber mag, fallen raus – die laufen nicht mit INAV.
Welcher Gyro?
Der ICM-42688-P von TDK – das Original, kein Nachbau. Es gibt günstige Klone, aber genau beim Gyro wollte ich nicht sparen. Er ist das Herzstück: Rauscht er, fliegt der Copter unruhig. Bei fünf Platinen fallen die Mehrkosten ohnehin kaum ins Gewicht.
Wie viel Blackbox?
128 MB. Ja, das ist viel. Die meisten FCs haben 8 oder 16 MB. Aber wer schon mal nach einem merkwürdigen Flug die Aufzeichnung analysieren wollte und feststellen musste, dass der Speicher längst voll war, versteht mich. 😅
Analog oder HD?
Beides – mit derselben Platine. Statt zwei Layouts zu pflegen, gibt es Bestückungsvarianten: Für Analog-Video wird der OSD-Chip bestückt, für HD-Systeme der 10-V-Regler. Einmal entwickeln, einmal testen – das spart eine Menge Arbeit.
Und die Kleinigkeiten
- USB-C statt Micro-USB. Muss einfach sein.
- Alles Wichtige auf die Oberseite: Lötpads, BOOT-Brücke, Lötjumper, LEDs. Die Unterseite kommt nach dem Einbau nie wieder ans Licht.
- Steckerbelegung nach dem Betaflight Connector Standard, damit Motorregler und HD-Videosender einfach passen.
Werkzeug: KiCad und JLCPCB
Früher habe ich kleine Platinen mit Sprint-Layout gemacht. Für so ein Projekt reicht das aber nicht mehr: Kein echter Schaltplan, keine Prüfung, ob Schaltplan und Layout zusammenpassen.
Deshalb KiCad – kostenlos, quelloffen, mit Schaltplan, Layout, 3D-Ansicht und einer Design-Rule-Prüfung, die dir jeden zu engen Abstand um die Ohren haut. Gefertigt und bestückt wird bei JLCPCB. Bei Bauteilen in dieser Größe (der Gyro ist ein winziges LGA-Gehäuse) bestücke ich garantiert nicht selbst.
Was mich überrascht hat
Hier wird's spannend. Denn ein Schaltplan, der fehlerfrei aussieht, ist noch lange keine gute Platine.
Das Netzteil-Layout ist eine Wissenschaft für sich
Mein erster Layout-Stand hat alle elektrischen Prüfungen bestanden. Null Fehler. Trotzdem war der Leistungsteil Murks: Spulen und Kondensatoren der Spannungsregler saßen nicht dort, wo sie hingehören. Bei Schaltreglern zählt jeder Millimeter – der sogenannte Schaltknoten muss so kurz wie möglich sein, sonst gibt's Störungen. Und Ströme gehören auf Kupferflächen, nicht auf dünne Leiterbahnen.
Lektion: Die automatische Prüfung findet Kurzschlüsse und vergessene Verbindungen. Ob die Schaltung gut ist, sagt sie dir nicht. Dafür musst du die Datenblätter lesen – inklusive der Layout-Empfehlungen ganz hinten, die man so gern überblättert.
Bauteile, die es plötzlich nicht gibt
Du planst alles schön, und dann: Lagerbestand 0. Der Gyro war beim Fertiger zeitweise nicht verfügbar, vom Prozessor gab es nur noch ein paar hundert Stück, und selbst zwei simple LEDs musste ich gegen andere tauschen. Bauteilverfügbarkeit prüfen gehört bei kleinen Serien genauso zum Design wie der Schaltplan.
Bei 8S wird's eng – auch für den Messeingang
Der Copter soll mit 4 bis 8 Zellen fliegen. Bei 8S sind das bis zu 35 Volt. Der Spannungsteiler, der die Akkuspannung für den Prozessor herunterrechnet, muss dafür anders ausgelegt werden als bei den üblichen 4S – sonst landet der Messeingang knapp an seiner Grenze. Klingt nach einem Detail. Ist aber genau so ein Detail, das dir sonst erst beim ersten 8S-Akku auffällt.
Was es kostet
Halt dich fest. 😄 Für fünf bestückte Platinen rechne ich mit grob 100 bis 135 € pro Stück – je nach Variante, inklusive Einfuhrumsatzsteuer. Der Gyro alleine ist beim Fertiger einer der teuersten Posten. Dazu kommt: Die Platine ist kleiner als das Mindestmaß der Fertigung, und über 170 $ wird die Einfuhrumsatzsteuer erst bei der Zustellung fällig.
Ein fertiger FC von der Stange ist also deutlich günstiger. Aber darum ging's ja nicht.
Ideen, die (vorerst) rausgeflogen sind
Am Anfang wollte ich natürlich alles. Ein paar Ideen habe ich bewusst auf später verschoben:
- Notstrom-Piepser mit Superkondensator, damit man den Copter nach einem Crash auch ohne Akku findet. Machbar – aber er würde nur ein paar Minuten piepen, braucht viel Platz und eine eigene Schaltung. Ein externer Finder-Piepser mit eigenem Akku kann das besser.
- Letzte GPS-Position speichern. Klingt clever, bringt aber nichts: Ohne Strom sendet der Copter nichts mehr. Die Position landet ohnehin laufend über die Telemetrie auf der Fernsteuerung.
- Bluetooth oder WLAN zum Konfigurieren am Flugfeld. Spannend, kommt vielleicht in einer späteren Version. Für den Anfang gibt es einen freien Anschluss für ein externes Modul.
Die erste Version soll vor allem eins: funktionieren. Jedes Extra ist eine weitere Fehlerquelle.
Wie geht's weiter?
Das Layout von Version 0.2 ist fertig und geprüft. Als Nächstes stehen an:
- Die Bestellung bei JLCPCB – inklusive der Frage, wo der Gyro herkommt.
- Die Inbetriebnahme: Firmware drauf, alle Anschlüsse durchtesten.
- Der Erstflug. Mit Bauchkribbeln. 😁
Und danach gibt es noch eine zweite Platine für meine Nurflügler, auf Basis eines STM32H743 – mit Servo-Stromversorgung und Strommessung.
Ich halte euch auf dem Laufenden.
Fazit
Würde ich es wieder machen? Auf jeden Fall. Ich habe bei diesem Projekt mehr über Spannungsregler, Leiterbahnführung und Bauteilbeschaffung gelernt als in den Jahren davor. Ein eigener Flight-Controller ist nicht der günstigste Weg in die Luft – aber definitiv der lehrreichste.
Fliegen kann jeder. Wissen, warum er fliegt – das ist der eigentliche Spaß.